
Мобильные платформы
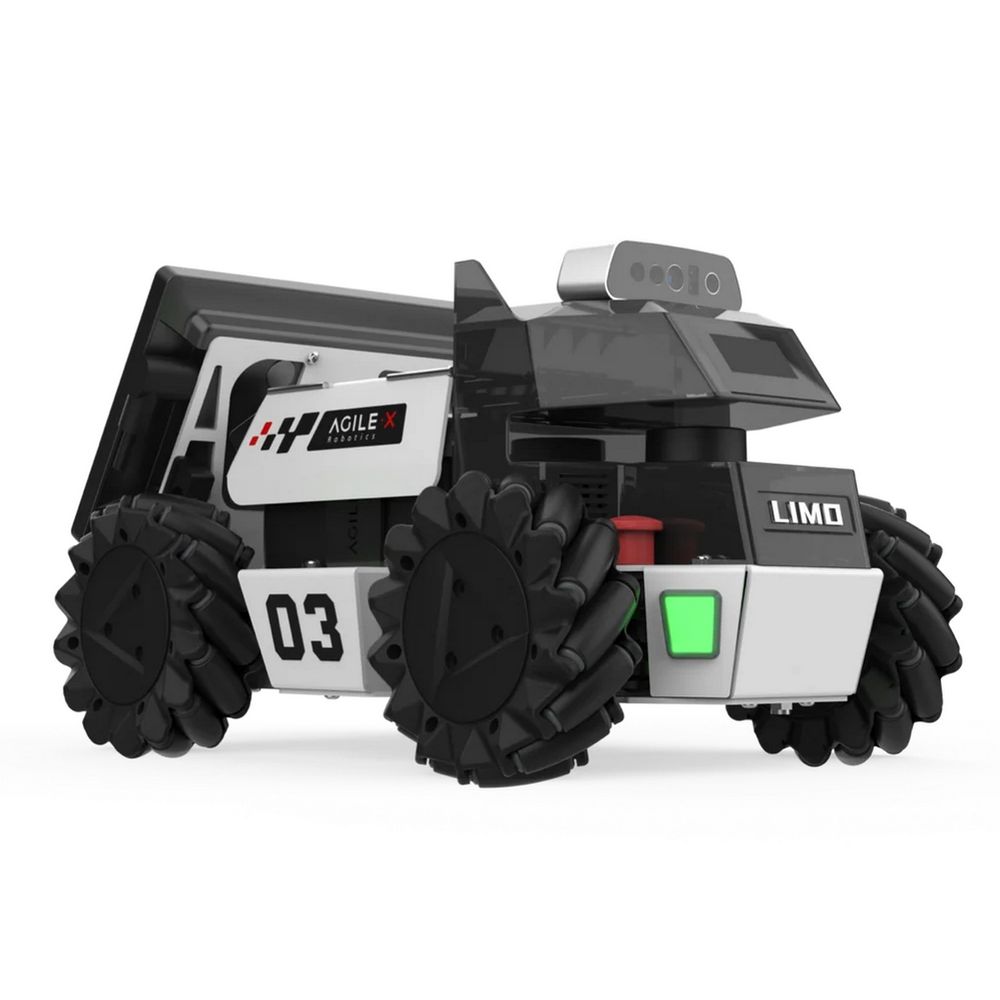
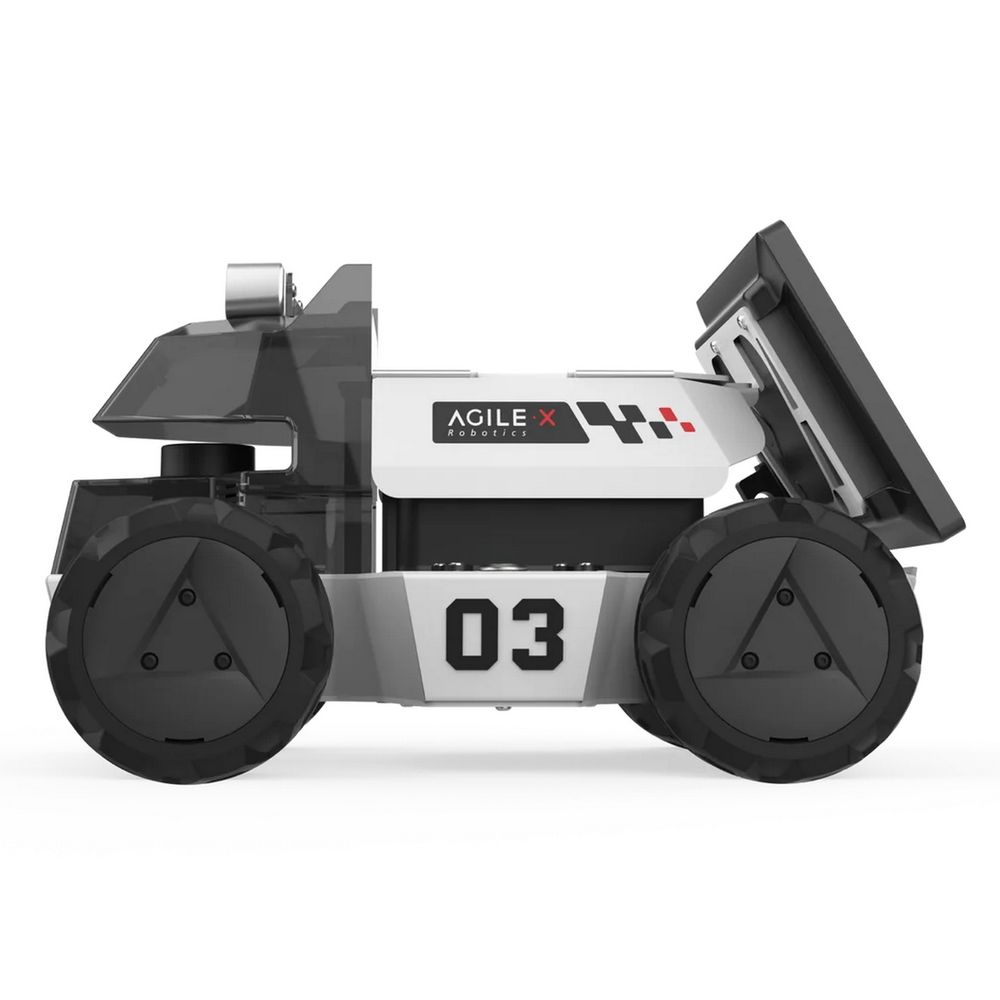
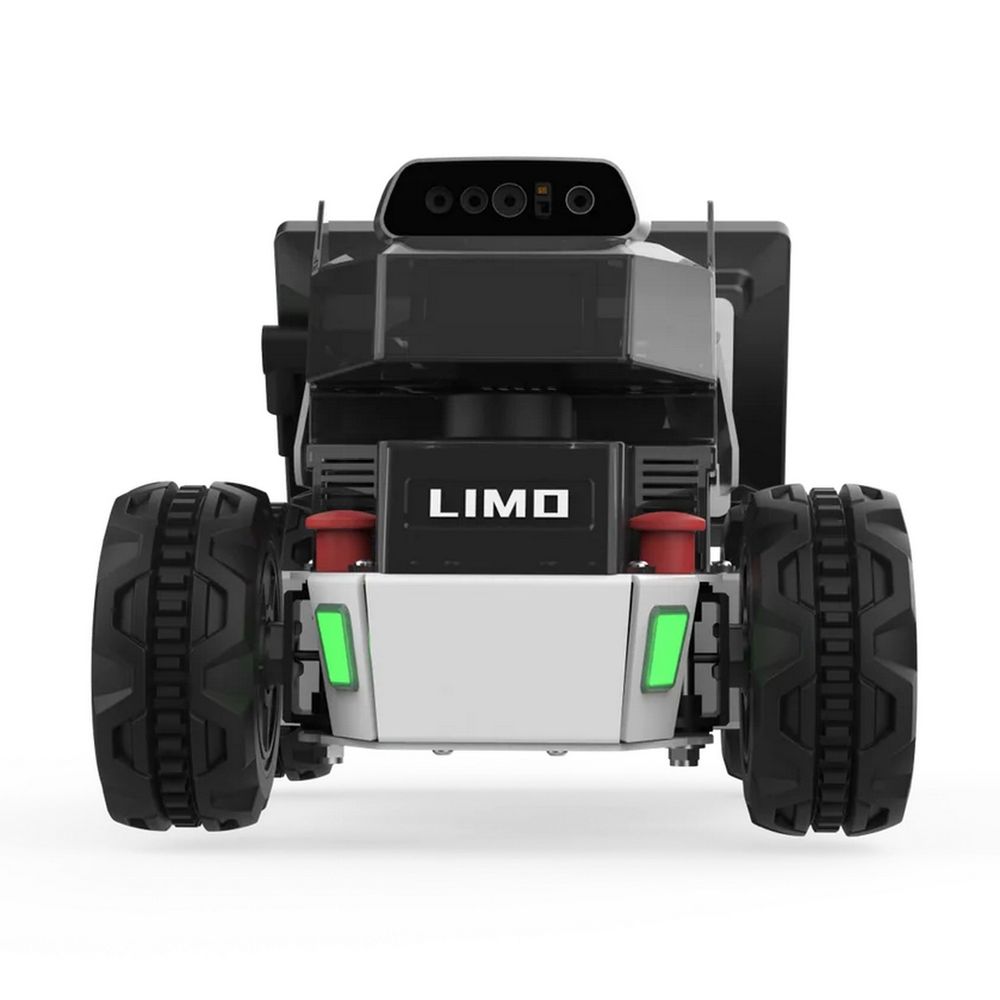
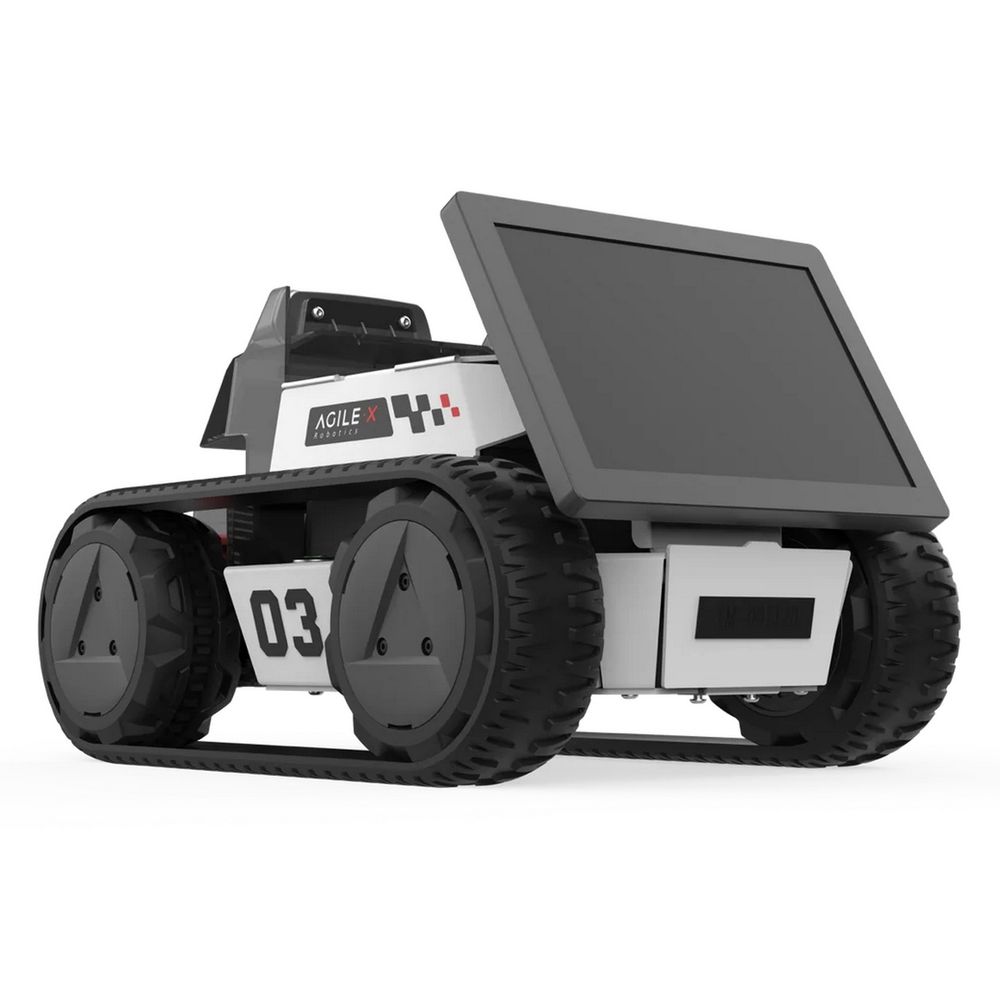
AgileX LIMO ROS2
Колесный робот бренда AgileX модели LIMO ROS2. Подберём комплектацию и условия поставки под задачи вашего проекта.
от 693 860 ₽
Комплектация, наличие и срок поставки подтверждаются в предложении.
Запросить эту модель- Производитель
- AgileX
- Поставка
- Наличие уточняется · условия по согласованию
- Артикул
- 39981
- Модель производителя
- AGX_LIMO_ROS2
- Документы
- Договор, счёт и закрывающие документы
Характеристики
Взаимодействие с окружением
- Дисплеи
- Фронт - 1.54" 128x64 white OLED, тыл - 7" 1024x600 IPS Touchscreen
- Проводные интерфейсы
- 2x USB2.0 Type-A, 1x USB-C, 1x HDMI (занят), DC-in (5.5x2.1мм)
Основные характеристики
- Варианты передвижения
- Вперед, назад, поворот, разворот на месте, движение боком
- Дополнительная поддержка
- Нет
- Количество двигателей
- 4
- Количество движителей
- 4
- Макс.наклон поверхности, град.
- 20 град.
- Максимальная скорость
- 1 м/с
- Мощность двигателей, Вт
- 14.4 W
- Память
- 8 ГБ
- Процессоры
- IPC - Intel NUС i7, CPU - 6-core Arm® Cortex®-A78AE
- Тип
- Колесный робот
- Тип движителя
- Колеса
- Характеристики подвески
- Диаметр колес - 200мм. Клиренс - не менее 24мм. Минимальный радиус поворота по Аккерману - 0.4м. Ширина гусениц - 175мм
Прочие характеристики
- Вид поставки
- RTL
- Время работы на одном заряде, мин
- 150 минут
- Высота, мм
- 251
- Глубина, мм
- 322
- Допустимая нагрузка, кг
- 4 кг
- Емкость аккумулятора
- 10000 мАч
- Материал корпуса
- Алюминий, пластик
- Поддерживаемые ОС
- Ubuntu 22.04
- Требование к нагрузке
- максимальная нагрузка - 4.8кг
- Требования к окружающей среде, температура
- -10...+40C
- Цвет
- Черный, белый
- Ширина, мм
- 220
- Электропитание
- Аккумулятор 12VDC
- Языки программирования
- Python, C++
Сканирование окружения
- 3D камеры
- Orbbec Dabai Depth camera
- Лазерные дальномеры
- EAI T-mini Pro LiDAR
Проверим, подходит ли модель
До заказа согласуем версию робота, доступ к программированию, аксессуары, условия эксплуатации и состав услуг. Возможности разных комплектаций могут отличаться.